浙江大学3件成果拟转让,现将相关信息予以公示。
[1] 成果名称:一种外转子电机内表贴式转子磁钢装配工装及装配方法
完成人:王剑;张振;颜冬;曹彦飞;阎彦;史婷娜
权利人:浙江大学;浙江大学先进电气装备创新中心
成果类型:发明专利
成果号:ZL202410401445.4
成果简介:本发明公开了一种外转子电机内表贴式转子磁钢装配工装及装配方法。工装包括用于磁钢预定位和装配的磁钢定位机构、用于磁钢定位机构安装和导向的螺杆导向机构以及用于转子安装的转子固定座。方法包括:安装转子,下移磁钢定位座后安装磁钢;下移磁钢定位机构和螺杆导向机构,直至磁钢进入转子铁心并接触转子底部;提升磁钢定位座,顶出磁钢至脱离,磁钢贴合转子铁心的内壁面;取下转子装配结束。本发明结构简单且操作方便,能够精确定位磁钢粘贴位置,且磁钢胶不易流失,确保了磁钢粘贴完成后转子表面的清洁,解决无磁钢卡槽类型的内表贴式转子磁钢粘贴技术问题。此外,可在生产初期替代自动化工装设备,适合用于小规模的生产需求。
[2] 成果名称:一种机器人关节电机电流跟踪控制时延估计误差补偿方法
完成人:史婷娜;王敢;曹彦飞;李晨;王志强
权利人:浙江大学;浙江大学先进电气装备创新中心
成果类型:发明专利
成果号:ZL202411545872.6
成果简介:本发明公开了一种机器人关节电机电流跟踪控制时延估计误差补偿方法。方法包括:对机器人关节电机实施时延控制算法,调整增益系数使电机正常稳定运行;建立时延估计误差估计模型,将之前时刻时延估计误差的估计值、实际电流矢量及参考值输入模型中处理后输出当前时延估计误差的估计值;构建改进时延控制算法并实施,改进机器人关节电机的误差动力学方程,最终获得控制电压并通过SVPWM对电机进行控制,实现电流跟踪控制时延估计误差补偿。本发明能够对时延估计误差进行科学合理地估计,从梯度下降角度给出其具体离散迭代表达式,通过在控制律中加入补偿项,补偿时延估计误差的同时减小电流跟踪误差,从而实现机器人关节电机的高精度电流跟踪。
[3] 成果名称:一种齿轭分离式电机定子铁心结构及其设计制作方法
完成人:史婷娜;贺馨莹;张振;陈炜
权利人:浙江大学;浙江大学先进电气装备创新中心
成果类型:发明专利
成果号:ZL202411355732.2
成果简介:本发明公开了一种齿轭分离式电机定子铁心结构及其设计制作方法,定子铁心结构包括轭部铁心和齿部铁心,轭部铁心内壁设置有与齿部对应连接的卡槽;齿部铁心由两种不同的铁心叠片组合叠压而成,齿顶部位由连接片将所有齿部铁心固定在一起,齿根部凸形结构与轭部卡槽形状精密配合连接。本发明设计方法通过电磁‑应力耦合仿真和多目标优化的方式,保证机械强度,同时优化其转矩性能。本发明通过齿部旋转错位的制作方法,提高材料的利用率,同时避免割缝影响卡槽处的紧密连接。本发明的齿轭分离结构具有较高定子机械强度,同时便于绕线并可实现扁线线圈组装,有利于提高槽满率,且能够有效削弱电机的漏磁和谐波,降低转矩波动,提高电机的效率和性能。
转化方式:转让
定价方式:挂牌交易
转化价格:300万元(240万元首期款+60万元里程碑付款,浙江大学对应的50%份额价格为150万元)
关联情况:关联
公示期自2026年9月22日至2026年10月6日。如有异议,请在公示期内向技术转化研究院提交异议书及有关证据。
电话:0571-88982821,邮箱:ott@zju.edu.cn。
技术转化研究院
2026年9月22日
电话:0571-88982935
传真:0571-88982801
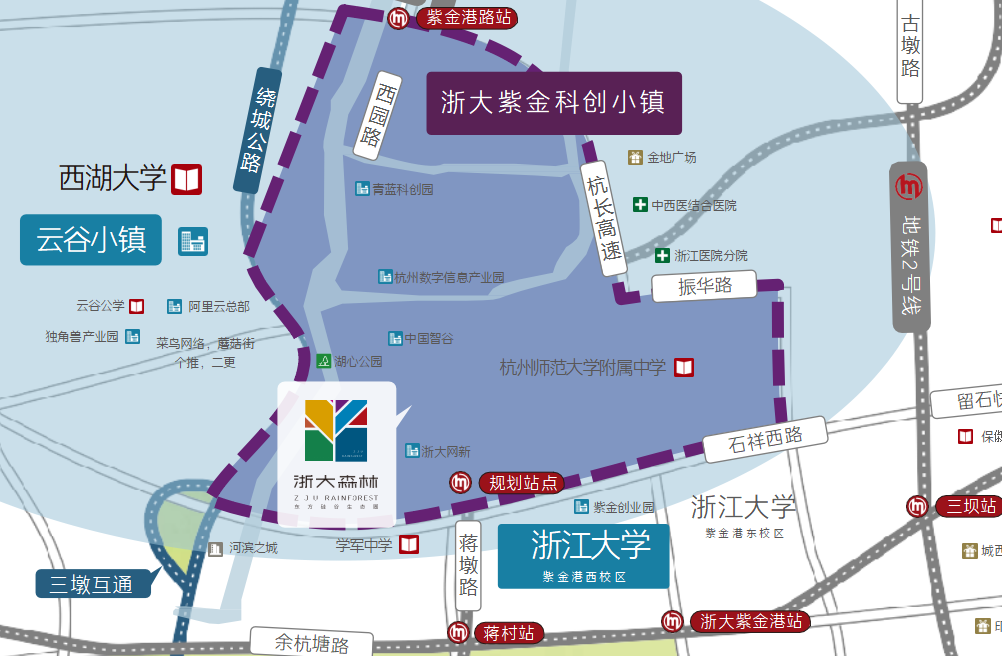
地址:浙江省杭州市西湖区西园八路3号浙大紫金科创小镇E1楼六楼